登录社区云,与社区用户共同成长
邀请您加入社区
DeepSeek Harness 是由 DeepSeek AI 的 dsh 团队开发的开源代理框架,采用“一切皆插件”的架构,并由 Cordis 提供支持。它可以通过 Node.js 和 npm 快速启动 Web UI,也可以使用 pnpm 从源码构建。本文选择远程开发与工程治理作为主线,解释、SSH 端口转发、--no-open、源码构建产物、插件兼容性和开发者预览版风险之间的关系,同时补充插件
DeepSeek Harness插件化Agent设计深度对比LangChain:链式调用vs事件驱动,Context共享内存、Lifecycle生命周期、Event四种分发模式。实战演示日志插件,Seam能力边界一键换Provider。Harness用88K Stars证明插件化是Agent框架进化方向。
本文深入探讨了插件卸载时的资源清理问题,揭示了不处理资源释放会导致热重载失效等隐患。文章通过实例展示了未清理的定时器、事件监听器等资源如何造成重复注册和内存泄漏,并指出这类问题难以复现的特点。核心解决方案是使用ctx.effect()包装框架无法自动管理的资源(如定时器、文件监听等),同时指出71%的Cordis内置API已自动处理资源释放。最后解析了插件生命周期的六种状态及其转换逻辑,帮助开发者
DeepSeek Harness 的 PTC 模式值得关注,不是因为它让 Agent 变成了一个更复杂的聊天窗口,而是因为它把工具编排显式地放到了程序层。对于稳定的文件筛选、测试汇总和报告整理,这种方式可能减少上下文重复和调用等待;对于不稳定或高风险的任务,它也可能放大一次错误,绕过开发者原本能看到的中间步骤。
作为一个经常为可扩展系统设计插件接口的开发者,我认为判断插件生态是否成熟,不能只看“能不能加载第三方包”,更要看宿主是否给出了稳定的能力边界、清晰的生命周期和可验证的失败语义。本文专门研究社区仓库的插件开发方式,而不是泛泛介绍 Electron 插件,也不是介绍官方的全部 API。
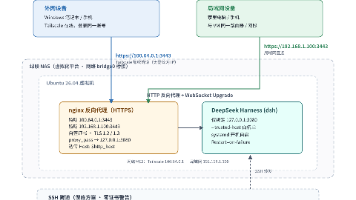
本文摘要: 这是一份在绿联NAS虚拟机上部署Ubuntu 26.04 Server和DeepSeek Harness的详细教程。主要内容包括:环境准备(推荐使用Ubuntu Server版)、虚拟机创建要点(需桥接网络模式)、系统初始化、网络静态IP配置、APT镜像源优化、LVM磁盘扩容方案、Tailscale外网接入配置、Node.js环境部署、Nginx反向代理设置,以及DeepSeek Ha
在 Windows 宿主机浏览器访问该地址,即可打开 Harness 界面,首次使用需配置 API Key。安装好ubuntu后需要填写ubuntu用户名称和密码。原生模块,安装时需要编译 C++ 代码。,因为 npm 默认阻止了依赖包中的安装脚本(如。的编译脚本),导致安装不完整,可以执行以下命令。如果提示重启电脑才能继续,那就重启电脑。如需共用配置,可复制或软链接。打开Windows终端,安装
主题:本指南详细记录了在 Ubuntu 虚拟机中,安装开源 AI 编程助手 OpenCode 与 DeepSeek Harness,配置 DeepSeek API,以及探索两者通过 Vercel AI SDK 进行集成的完整过程与排错记录。
先创建.vscode目录,然后打开c/c++配置器,会在.vscode目录下生成一个叫做c_cpp_properties.json的文件。$(OBJS): obj/%.o : %.S 表示将所有的.S文件编译为.o并且存放到obj目录下去。2、修改clk、led、delay驱动,创建对应的驱动文件,然后放置到对应的目录中。bsp/clk/bsp_clk.h 变为-I bsp/clk/bsp_clk
本文介绍了在Ubuntu 20.04系统下使用VSCode搭建ROS1(Noetic)开发环境的具体步骤。首先创建ros_ws工作空间并执行catkin_make编译,然后配置VSCode扩展。创建ROS功能包、编写helloworld.cpp程序,以及修改CMakeLists.txt文件配置编译选项。文章详细说明了每个步骤的作用,包括工作空间结构、编译过程和运行机制,为ROS初学者提供了完整的开
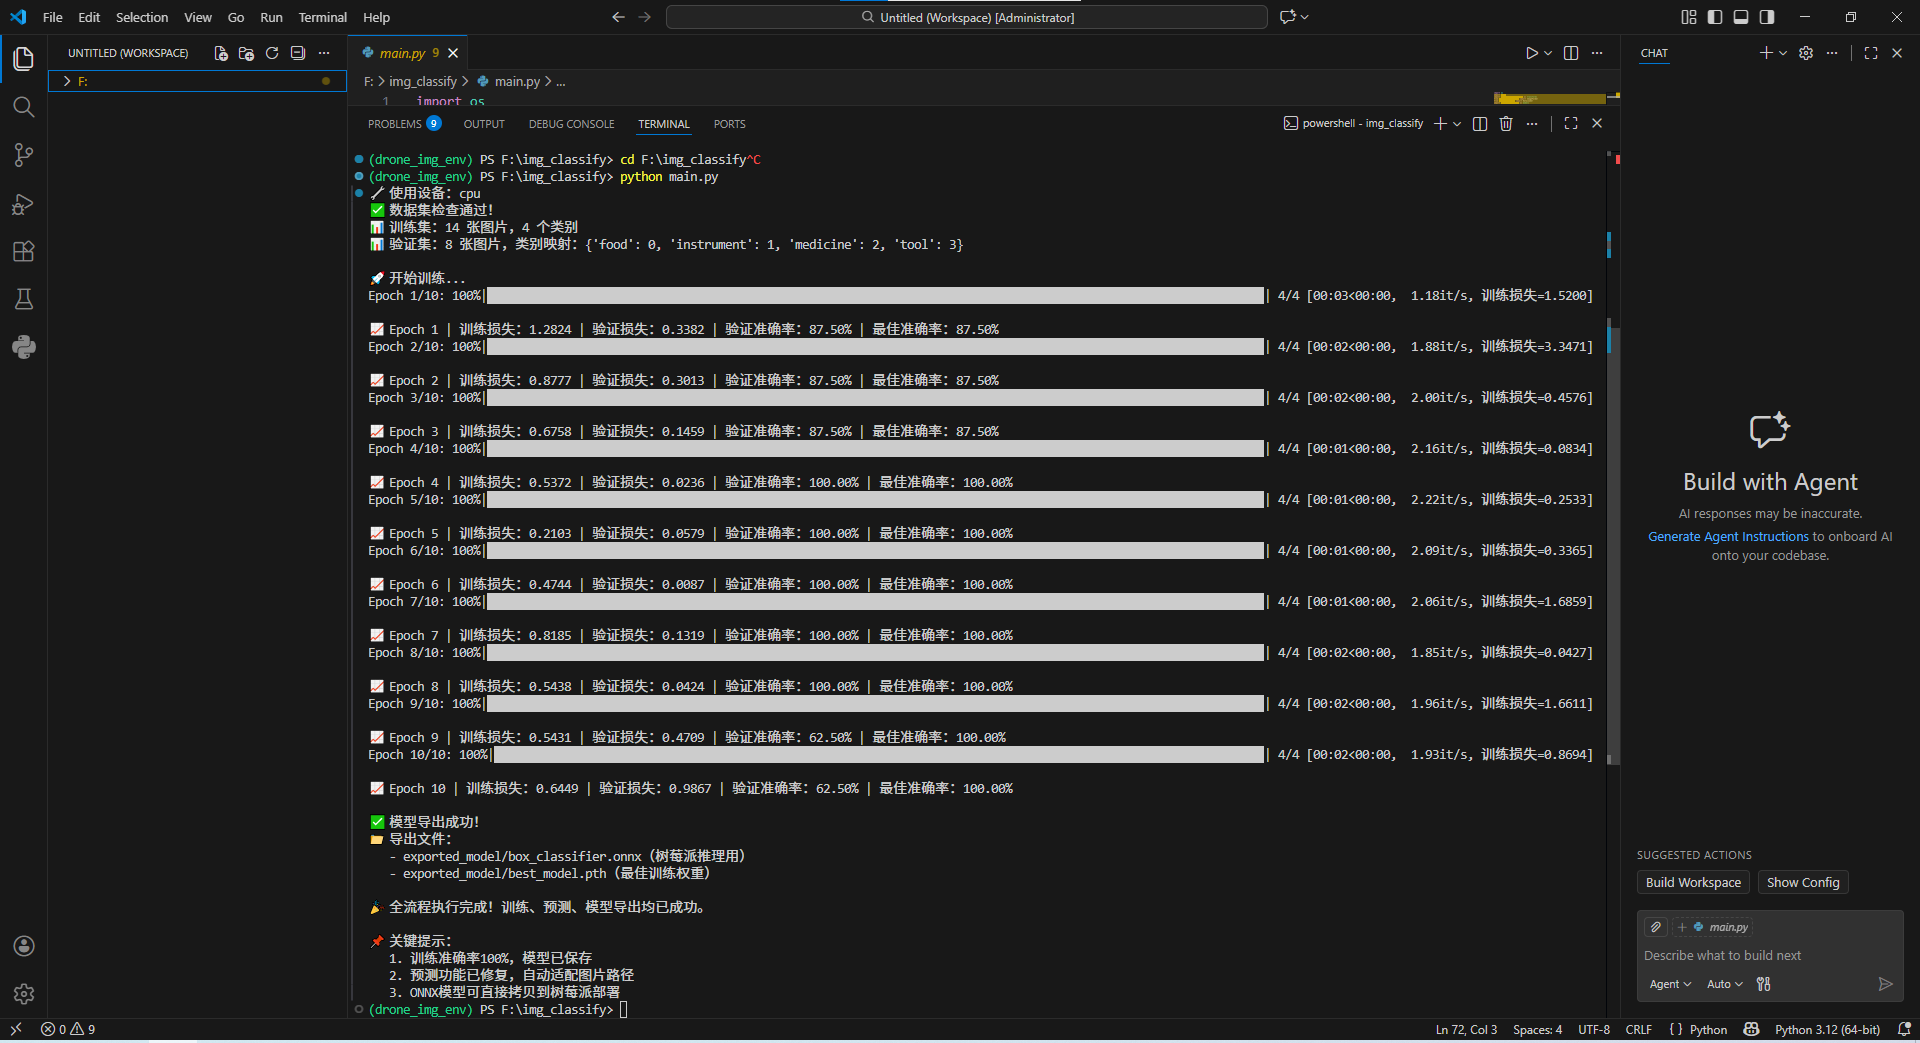
本文介绍了一个基于Python 3.12的图像分类项目实现流程。项目使用PyTorch框架,通过MobileNetV2模型对仪器、食品、药品和工具四类图片进行分类。主要内容包括:1)创建虚拟环境并安装相关依赖;2)构建标准化的数据集目录结构;3)实现数据预处理、模型训练和验证流程;4)模型导出为ONNX格式;5)编写测试脚本进行预测验证。项目特别针对路径处理和兼容性问题提供了解决方案,并支持在树莓
在windows系统上安装一个linux子系统
《Windows下AI开发工具实战指南》系列提供完整的Windows平台AI开发解决方案,通过6篇文章详细讲解:1)WSL2环境搭建与配置;2)ClaudeCode+DeepSeek编程助手部署;3)HermesAgent智能体应用;4)Docker容器化开发;5)本地GPU推理环境搭建;6)vLLM大模型部署。涵盖从基础环境到高级AI工具链搭建,适合Windows开发者、AI工具爱好者及大模型实
后面会反复出现""""两个词——它们是 Agent 内部的两层抽象,先用一个熟悉的例子建立直觉。
百度找huggingface镜像,网站下载安装deepseek。Miniconda 官网与下载链接。给下载下来的安装文件添加执行权限。将下载的deb文件上传到服务器。执行./cuda-****安装。查找cu124,下载对应的文件。会自动下载安装vllm。安装nvidia驱动。再安装cuda安装包。将下载文件上传服务器。
laude Code一个在在终端中运行的代理助手。虽然它在编码方面表现出色,但它可以帮助您完成从命令行可以做的任何事情:编写文档、运行构建、搜索文件、研究主题等。这个是官方文档中对于Claude Code的说明简介,我们通俗点理解就是:Claude Code是一个基于AI大模型的命令行工具,它可以做很多事情,例如编写代码、编写文档、搜索文件、运行构建等。这样解释有点抽象,我们来看看我们使用中的整个
2. 预装uv包管理器(解决境外pip下载超时)3. Hermes Agent 国内一键安装脚本4. 初始化完整自定义配置分步流程执行配置命令:4.1 配置模式选择Quick Setup:官方云端一键配置,需境外网络,国内易超时Full setup(本次文档选用):全自定义,自主配置国产大模型、机器人、本地工具,服务器自用首选Blank Slate:极简空白模式,所有功能手动逐个开启4.2 大模型
在学习使用 OpenClaw 时发现 OpenClaw 从搭建到使用的各种文章内容都比较分散,所以发一份我的个人整理总结的流程供大家参考。由于篇幅过长,本总结分为两篇文章呈现。本文章主要参考文章如下:安装 WSL | Microsoft LearnLinux 下安装与使用 NVM(Node Version Manager)全指南 — geek-blogs.com安装与环境 | 指南 | OpenC
文章摘要: 本文分享了作者在使用PyCharm进行SSH远程开发时遇到的"Nosuchfileordirectory"错误排查过程。问题根源在于PyCharm默认将代码上传到/tmp临时目录(会被系统定期清理)且/home目录权限不足。作者提供了完整的解决方案:1)创建固定工作目录~/pycharm_workspace;2)修改PyCharm部署路径;3)手动上传文件;4)锁定
NPU:Ascend 910B(A2 架构)多卡(如 8 卡:davinci0~7)
Ubuntu系统磁盘扩展与LVM管理操作指南 本文详细介绍了在Ubuntu 24.04系统中扩展存储空间的完整流程。当系统盘空间不足时,可通过以下步骤将/home、/var等目录迁移到大容量机械硬盘: 准备工作:安装LVM工具,确认新磁盘信息并清空磁盘 分区与LVM创建:使用parted创建GPT分区,建立物理卷(PV)、卷组(VG)和逻辑卷(LV) 格式化与挂载:将逻辑卷格式化为ext4并创建挂
用于Windows装Ubuntu双系统,且是双硬盘,此文章部分参考b站“机器人工匠阿杰”,详细部分请大家去看这位up的
本文介绍如何通过avahi+mDNS实现Ubuntu远程开发的稳定连接。在Ubuntu安装avahi-daemon并设置主机名(如eaibot.local)后,Windows可通过主机名直接访问,无需查询动态IP。配置包括:安装avahi、设置主机名、启动服务、测试连接,以及VSCode和NoMachine的远程配置。该方法支持SSH、VSCode Remote和NoMachine连接,适用于RO
选用轻量化模型,适配学生端笔记本(核显/入门独显均可),兼顾实用性和学习性,部署完成后可直接交互测试,助力大家快速上手本地大模型。,采用Ollama框架,无需复杂依赖配置,新手也能快速上手。作为部署框架,它是目前最适合新手的本地大模型部署工具,无需手动安装PyTorch、CUDA等依赖,一键完成环境配置,还支持模型的拉取、运行、更新等全流程管理,完美适配Ubuntu系统。(轻量级开源模型),参数量
摘要:本文记录了作者在8GB内存轻薄本上尝试本地部署LLaMA3大模型的坎坷经历。从Ollama安装卡顿、模型崩溃,到GPU加速失败、llama.cpp编译依赖问题,再到硬盘空间不足和Web界面调试困难,最终只能妥协运行2.7B小模型。两周的折腾让作者学会了编译、Docker等技能,也深刻认识到硬件限制的重要性。文章以幽默笔触揭示了本地部署大模型的现实困境,建议读者量力而行,并调侃"永远
Ubuntu 18.04 的 GLIBC 2.27 与 CC-Switch 要求的 GLIBC 2.34 差距太大。GLIBC 是 Linux 最底层的 C 标准库,升级它相当于升级整个系统,风险极高(可能导致所有已有程序崩溃)。所以不能通过升级 GLIBC 来解决。
本文详细介绍了基于ROS Noetic的机器人仿真环境搭建与控制流程。主要内容包括:1)创建工作空间并配置核心功能包;2)安装仿真依赖项如ar_track_alvar和ROS控制组件;3)配置Gazebo模型与插件;4)编译环境并设置变量;5)分步启动Gazebo仿真、底盘导航和机械臂抓取功能;6)提供Python主控脚本示例,实现坐标转换、视觉定位和任务调度功能;7)介绍一键启动脚本编写方法。该
cursor远程连接ubuntu服务器
【填坑指南】Trae/VS Code 远程连接 Ubuntu,终端总是自动激活特定的 Conda 环境?三招教你彻底解决!
Ubuntu 最多。RHEL 系最多。Alpine 最多。需要我给你一份的选型对比表,帮你快速选适合自己的系统吗?
3 安装 Ollama。2 安装docker。
【代码】ubuntu 20.04 install tesseract (豆包)